زبان را انتخاب کنید
نگهداری آب کریستالی در استخرهای مسکونی و تجاری از یک کار دستی پر زحمت به یک عملیات رباتیک بسیار پیچیده تبدیل شده است. در قلب این تکامل، رابط مکانیکی بین دستگاه و سطح غوطهور شده قرار دارد. در حالی که نرخهای فیلتراسیون و الگوریتمهای ناوبری حیاتی هستند، کارایی یک پاککننده خودکار در نهایت با قابلیت شستشوی آن تعیین میشود.
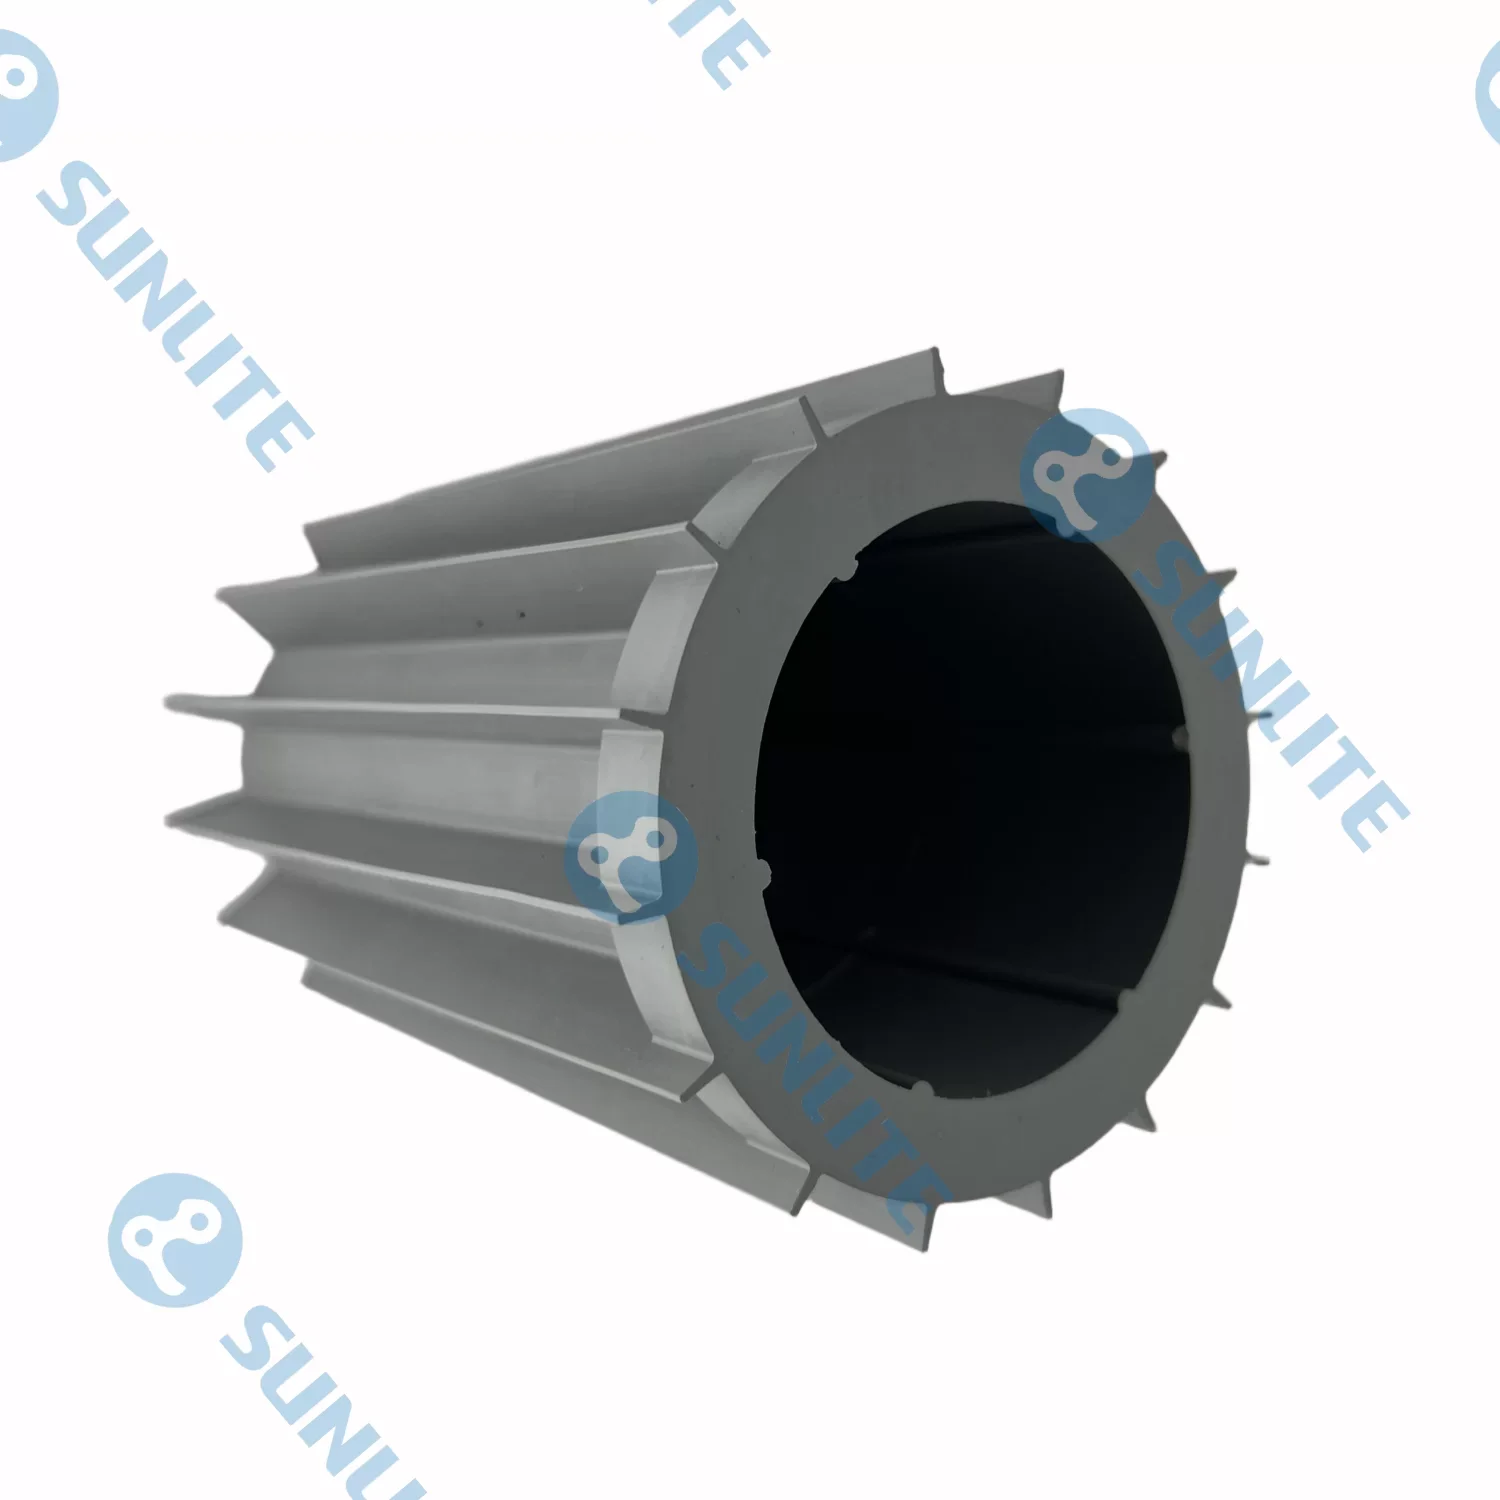
سینماتیک یک برس غلتکی موثر استخر
برای درک اینکه چگونه یک سیستم خودمختار با جلبک ها مبارزه می کند، ابتدا باید تعامل فیزیکی در سطح آب و سطح کف را تجزیه و تحلیل کرد. یک کارایی بالا برس غلتکی استخر فقط سطح را از بین نمی برد. از ترکیبی از سرعت چرخشی و فشار رو به پایین برای شکستن پیوند مولکولی بین هاگ جلبک ها و بستر استخر استفاده می کند. جلبک ها، به ویژه انواع "سیاه" و "خردل"، یک بیوفیلم محافظ ترشح می کنند که به عنوان یک چسب طبیعی عمل می کند. فشار استاتیک به تنهایی برای نفوذ به این لایه کافی نیست.
تمرکز مهندسی در سیستم های مدرن به سمت چرخش با سرعت متغیر تغییر کرده است. مهندسان با اجازه دادن به برس برای چرخش با سرعتی بیشتر از سرعت حرکت رو به جلو ربات، یک «نسبت شستوشو» ایجاد میکنند. این نسبت تضمین میکند که هر میلیمتر مربع از سطح استخر توسط چندین گذر موی یا تیغه در تماس است. این افزونگی مکانیکی برای پاکسازی منافذ میکروسکوپی موجود در استخرهای گچ و سنگریزه، جایی که جلبک ها تمایل به ریشه دار شدن و شکوفا شدن دارند، ضروری است.
سازگاری سطح با برس غلتکی ربات پاک کننده استخر
استخرها به ندرت محیطی یکنواخت هستند. آنها متشکل از انتقالهای 90 درجهای، «کورهای» خمیده و دیوارهای عمودی هستند که چالشهای گرانشی منحصربهفردی را ارائه میکنند. طراحی یک برس غلتکی ربات پاک کننده استخر باید این واریانس های هندسی را در نظر بگیرند. برخلاف برسهای خلاء عمودی سنتی، یک غلتک مخصوص استخر باید تماس ثابتی داشته باشد حتی زمانی که ربات از دیوار عمودی بالا میرود یا از خط آبی کاشیشده عبور میکند.
طراحی های پیشرفته از یک سیستم محور شناور استفاده می کنند که به غلتک اجازه می دهد مستقل از شاسی اصلی ربات حرکت کند. این تضمین میکند که وقتی ربات با پوشش تخلیه یا برآمدگی موضعی مواجه میشود، برس روی سطح باقی میماند. علاوه بر این، قطر غلتک یک عامل مهم در تحویل گشتاور است. یک غلتک با قطر بزرگتر وصله تماس قابل توجهی را فراهم می کند، که به ویژه در استخرهای تجاری در مقیاس بزرگ که پوشش سطح باید در برابر مصرف انرژی متعادل باشد، مفید است. با بهینهسازی ناحیه تماس، سیستم میتواند به نفوذ عمیقتری به خطوط دوغاب دست یابد که در آن جلبکها اغلب از درمانهای شیمیایی پنهان میشوند.
نوآوری مواد در برس غلتکی ربات
گذار از موهای نایلونی سنتی به مواد کامپوزیتی نقطه عطف قابل توجهی را در صنعت رقم زده است. یک معاصر برس غلتکی ربات اغلب دارای ساختار هیبریدی است. موهای نایلونی یا پلی پروپیلن برای از بین بردن ذرات سست و گل و لای موثر هستند، اما می توانند با بافت نرم و لزج شکوفه جلبک فعال مبارزه کنند. برای مقابله با این، مهندسان نوارهای شستشوی "فعال" ساخته شده از پلیمرهای تخصصی را ادغام کرده اند.
این برس های هیبریدی از طریق یک فرآیند دوگانه کار می کنند. در حالی که موهای سفتتر به عمق شکافها میرسند، نوارهای پلیمری نرمتر بهعنوان یک اسکاج عمل میکنند، بیوفیلم شل شده را پاک میکنند و آن را به سمت ورودی مکش هدایت میکنند. این مانع از توزیع مجدد جلبک ها در ستون آب می شود. علاوه بر این، محیط شیمیایی یک استخر - سرشار از کلر، نمک، و متعادل کننده های مختلف pH - به شدت با پلاستیک ها دشمنی دارد. برس های درجه بالا اکنون با ترکیبات تثبیت شده در برابر اشعه ماوراء بنفش و مقاوم در برابر مواد شیمیایی ساخته می شوند تا از شکننده شدن و شکستن موها جلوگیری کنند که در غیر این صورت می تواند منجر به گرفتگی فیلتر شود.
سینرژی ناوبری و برس غلتشی ربات
یک قلم مو فقط به اندازه سیستمی که آن را هدایت می کند مؤثر است. ادغام الف برس غلتشی ربات در منطق مسیریابی ماشین یک رابطه همزیستی بین حرکت و تمیز کردن ایجاد می کند. پاک کننده های مدرن مدرن از ناوبری «برس محور» استفاده می کنند، جایی که ربات ممکن است الگوهای همپوشانی یا مانورهای محلی «تمیز کردن نقطه ای» را زمانی که حسگرها افزایش مقاومت یا تغییرات نوری را در کف تشخیص می دهند، انجام دهد.
در مناطقی با آلودگی زیاد، مانند گوشههای سایهدار یک استخر که در آن جلبکهای محروم از نور خورشید رشد میکنند، ربات ممکن است سرعت رو به جلوی خود را کاهش دهد در حالی که RPM برس بالا را حفظ میکند. این تلاش متمرکز تضمین می کند که هم زدن مکانیکی برای بلند کردن جلبک ها قبل از اینکه سیستم فیلتراسیون آنها را دور کند، کافی است. هماهنگی بین موتورهای محرک و موتور برس چیزی است که پاک کننده های سطح ابتدایی را از سیستم های خودمختار حرفه ای جدا می کند. این هماهنگی تضمین می کند که برس فقط یک جزء غیرفعال نیست، بلکه یک شرکت کننده فعال در آگاهی محیطی ربات است.
دوام و چسبندگی ربات برس غلتکی لاستیکی
یکی از مهمترین چالشها در رباتیک زیر آب، حفظ کشش روی سطوح لغزنده و پوشیده از جلبک است. الف ربات برس غلتکی لاستیکی این مشکل را با استفاده از خود برس به عنوان کمک کششی ثانویه حل می کند. هنگامی که یک ربات سعی می کند از دیوار کاشی صاف بالا برود، اصطکاک ایجاد شده توسط اجزای لاستیکی غلتک "نیش" لازم را برای جلوگیری از سر خوردن فراهم می کند.
چگالی لاستیک استفاده شده در این غلتک ها به دقت کالیبره شده است. اگر لاستیک خیلی سفت باشد، ممکن است آسترهای ظریف وینیل یا کاشی های شیشه ای را خراش دهد. اگر خیلی نرم باشد، در برابر پوشش های کوارتز ساینده یا گچ پیش از موعد فرسوده می شود. راه حل مدرن شامل قالب گیری چند چگالی است، که در آن یک هسته سفت و سخت مرکزی در یک لایه بیرونی نرم تر و با اصطکاک بالا پیچیده می شود. این طراحی یکپارچگی ساختاری مورد نیاز برای چرخش با سرعت بالا را فراهم می کند و در عین حال "چسبندگی" مورد نیاز برای پاک کردن جلبک ها در خط آب را ارائه می دهد - سخت ترین منطقه هر استخر برای تمیز نگه داشتن.
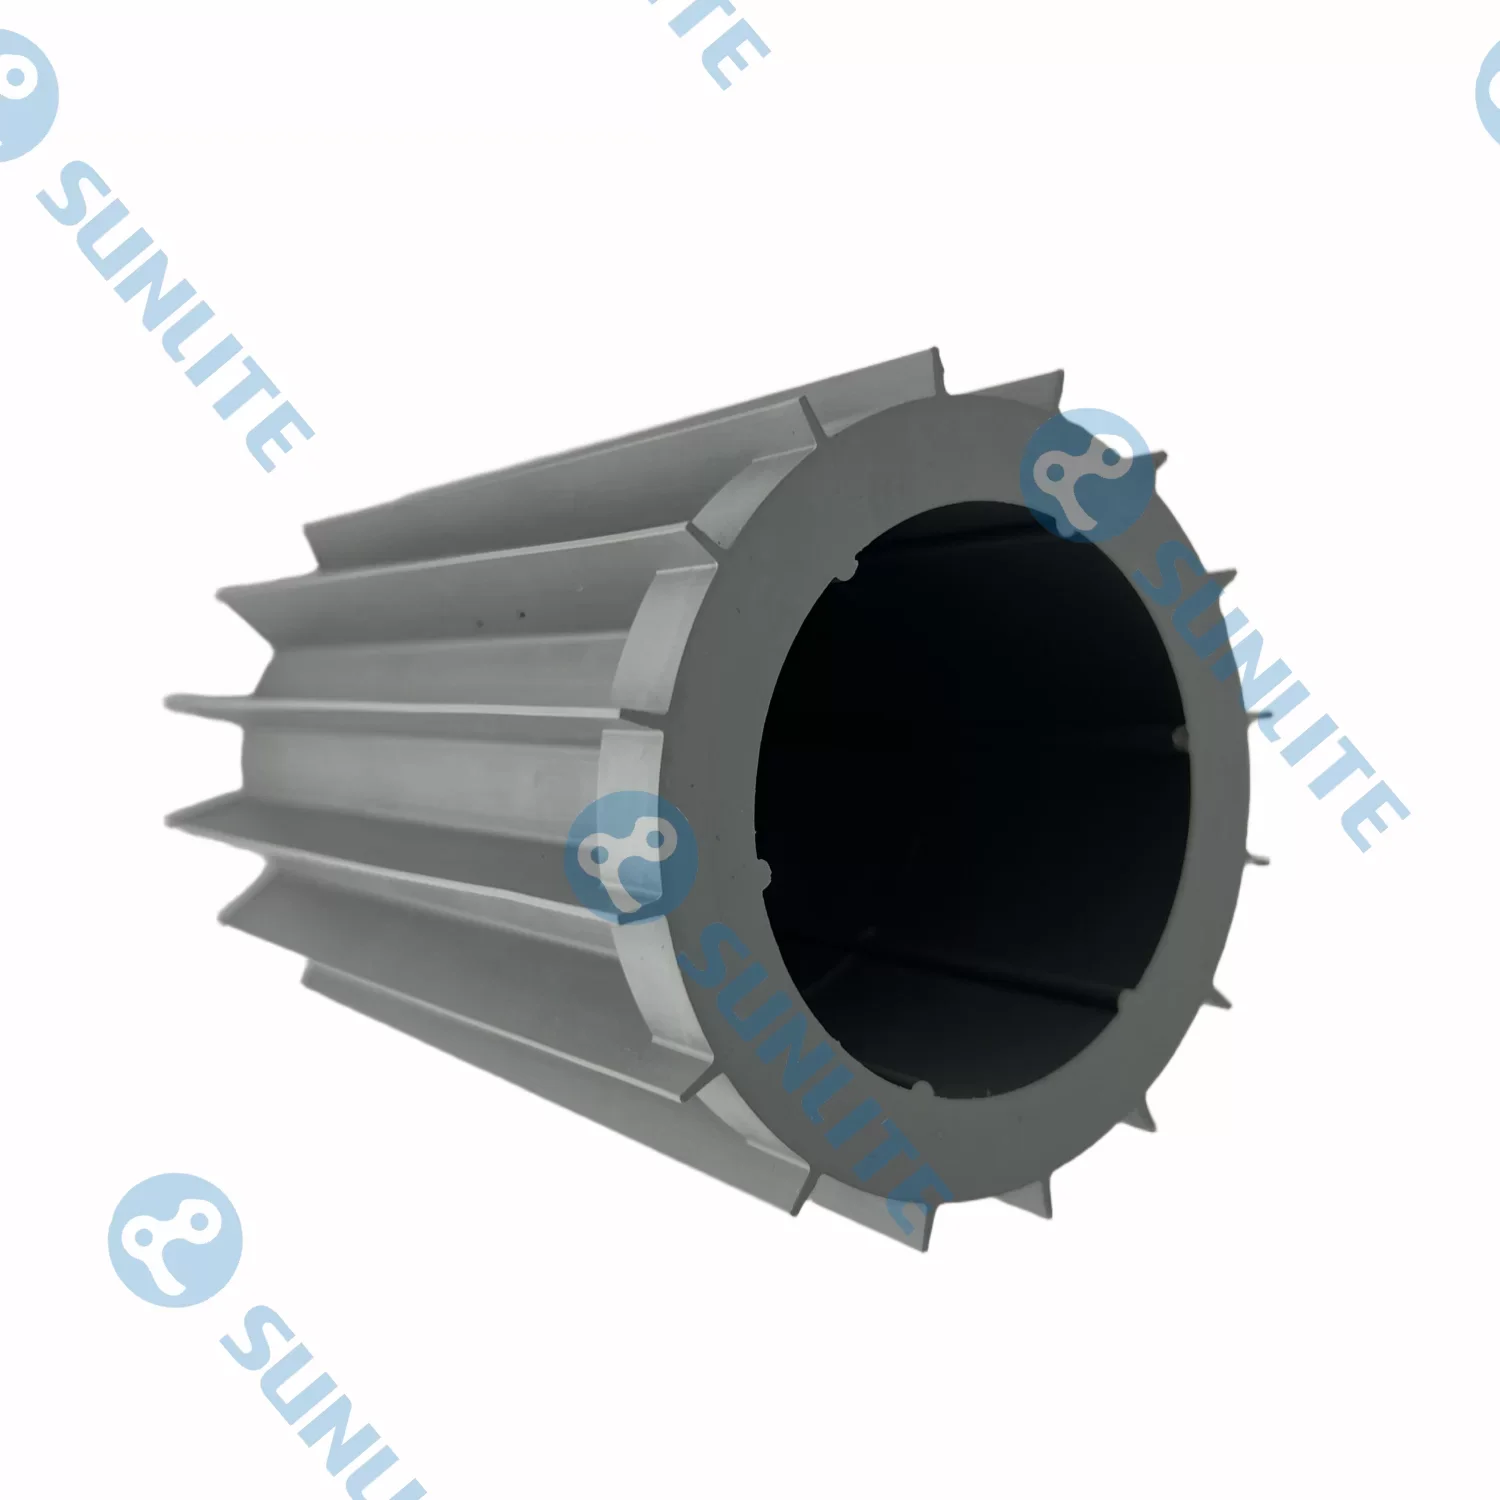
نگهداری آب کریستالی در استخرهای مسکونی و تجاری از یک کار دستی پر زحمت به یک عملیات رباتیک بسیار پیچیده تبدیل شده است.